KUKA KR150-2 TJ
Шестосен индустриален робот — симулация на траектории във FreeCAD
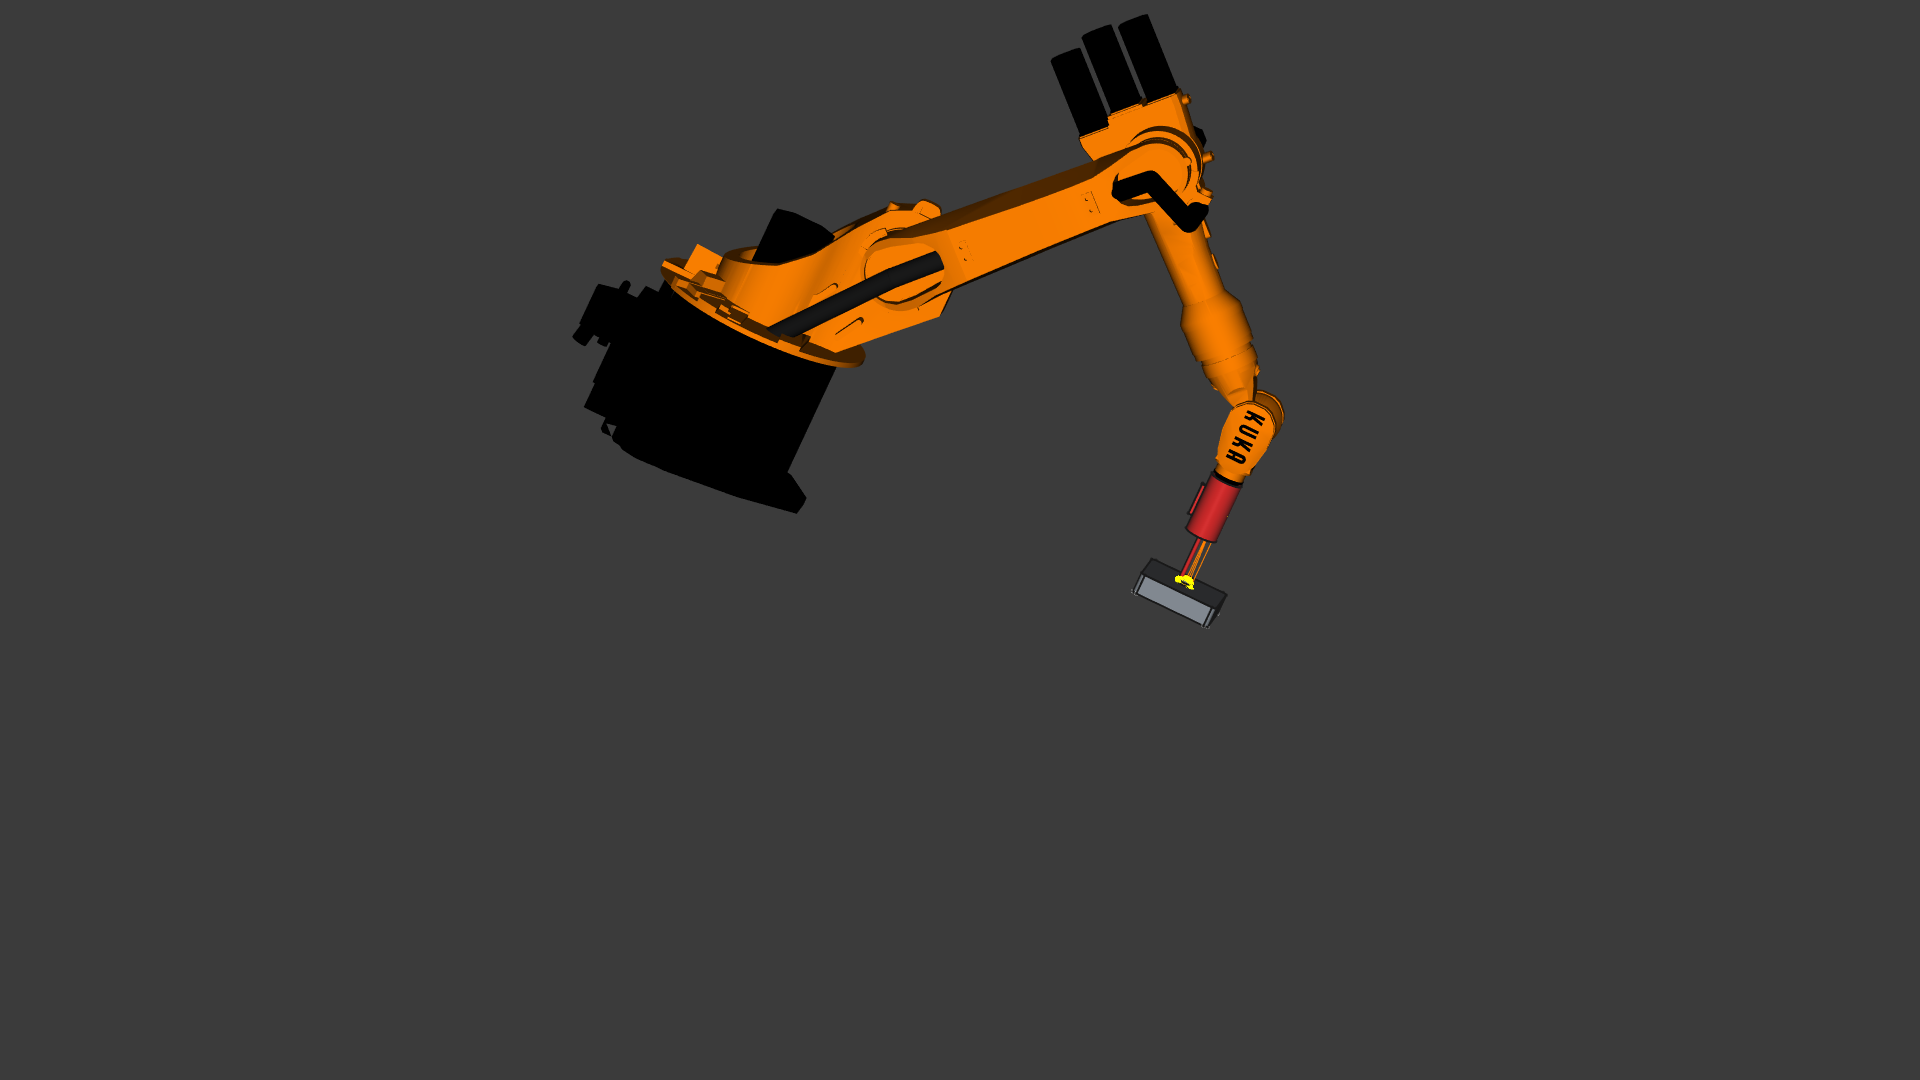
Роботът е KR150-2 TJ с контролер KRC1 — Windows 95/98, програмира се на KRL. Целта е да се пишат и проверяват траектории на машината, преди да стигнат до нея: моделът се движи във FreeCAD, а пътят на инструмента се вижда кадър по кадър.
| Товароподемност | 150 kg |
| Обхват | 2700 mm |
| Повторяемост | ±0.12 mm |
| Контролер | KRC1 (KRL) |
| Модел в симулацията | KR125/3 — най-близкият наличен; A2 и A3 имат различни граници |
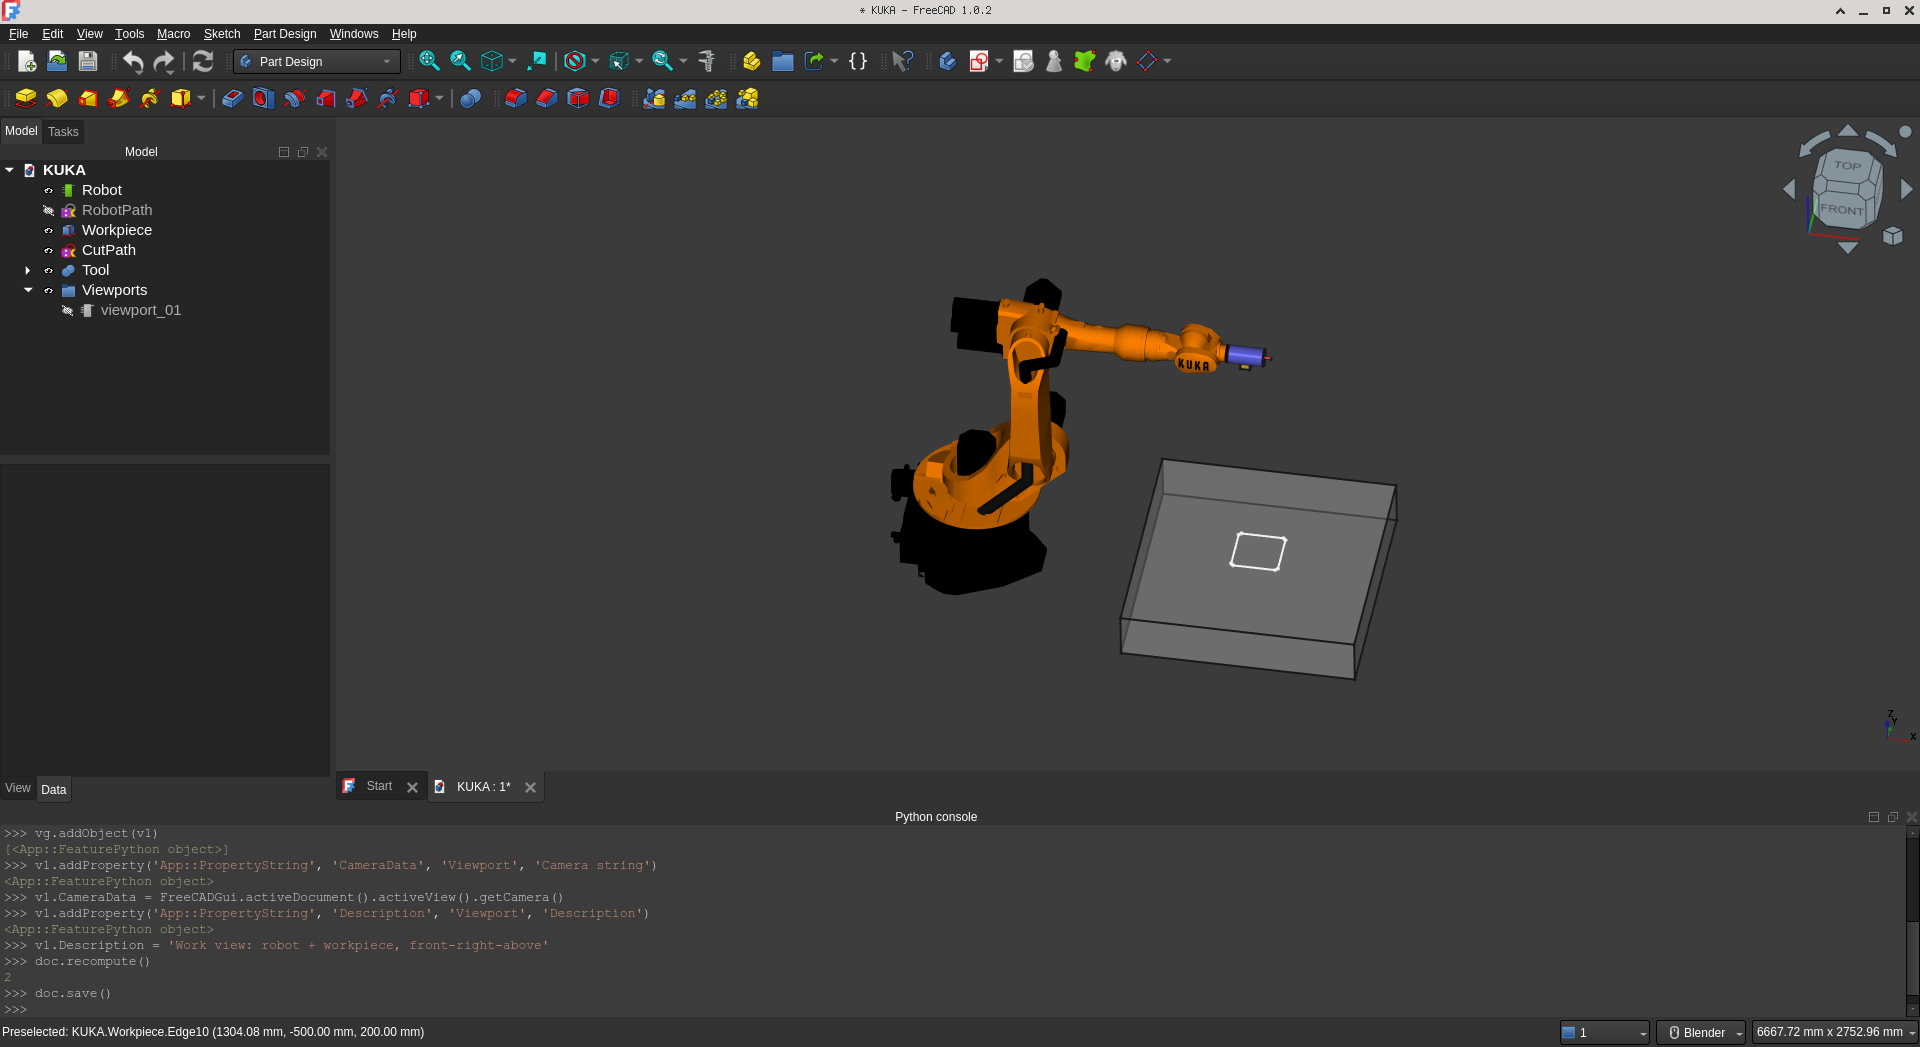
Сцена
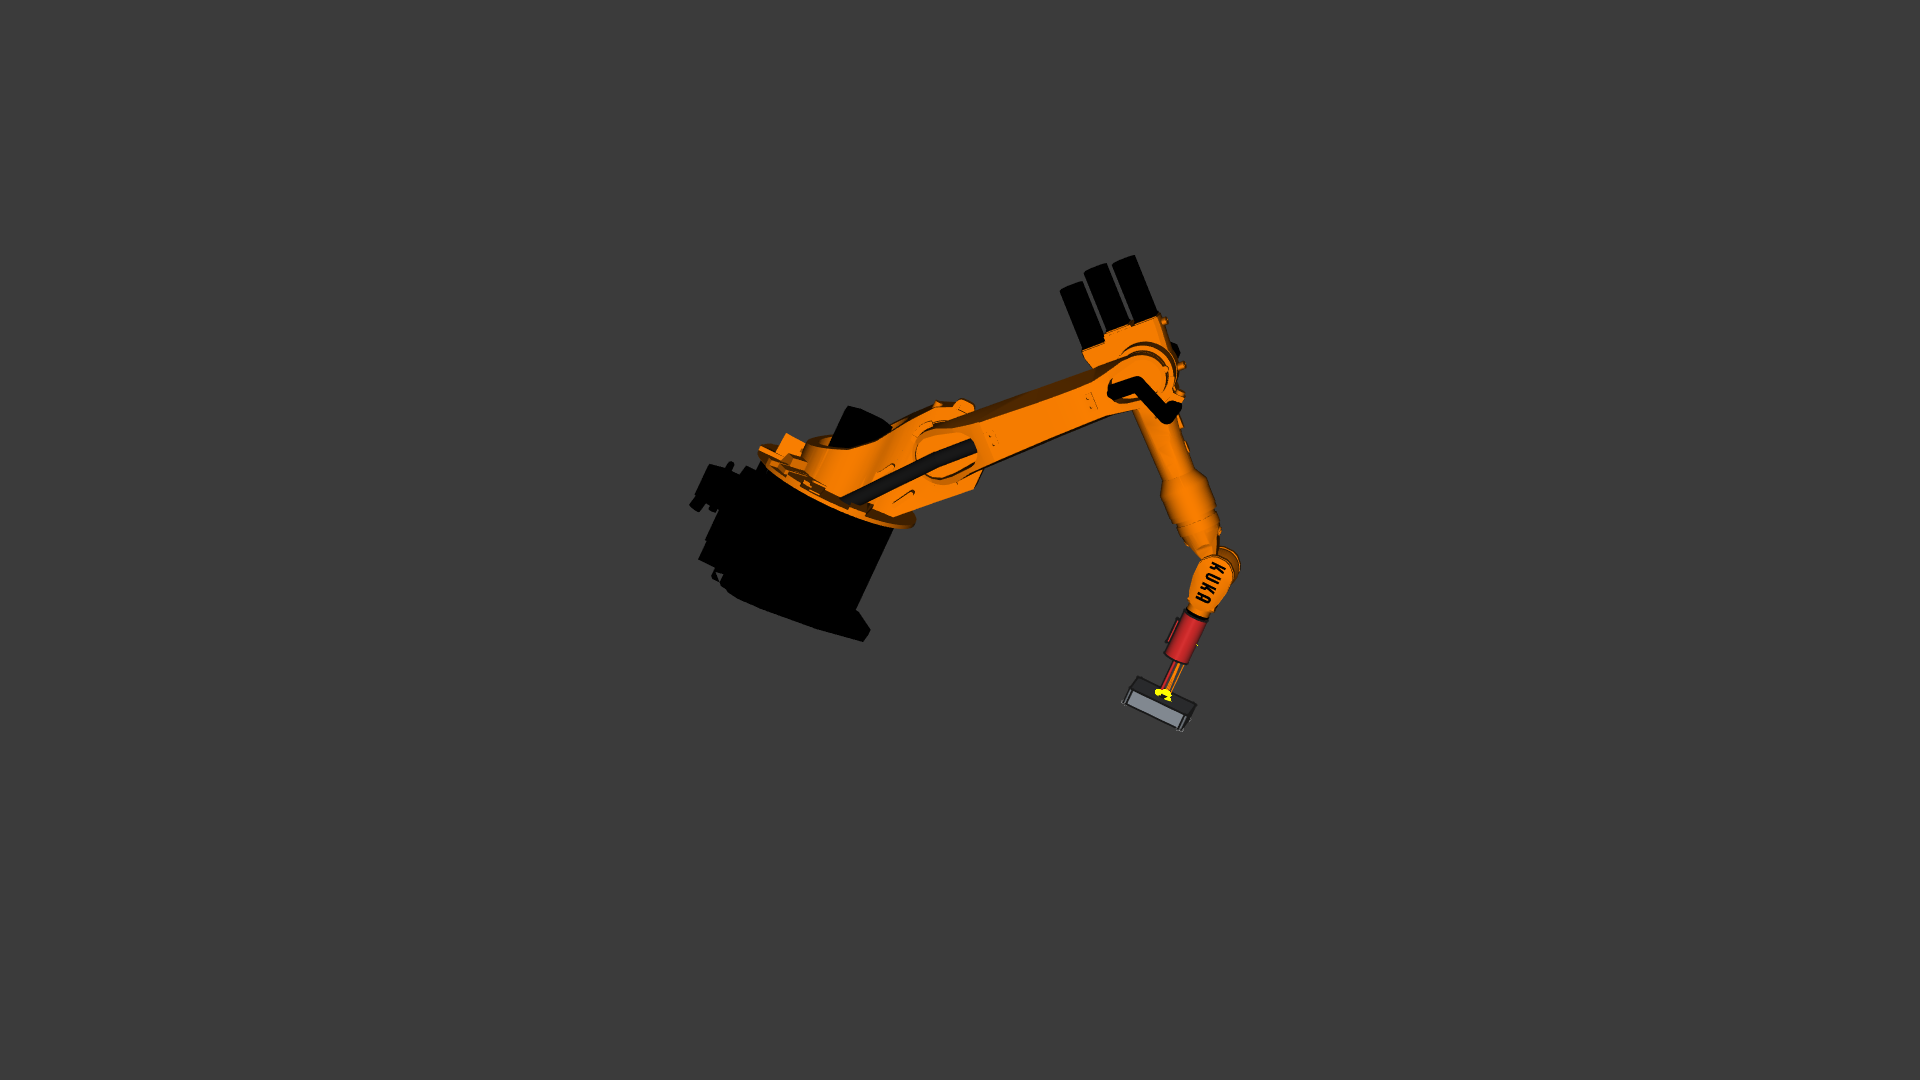
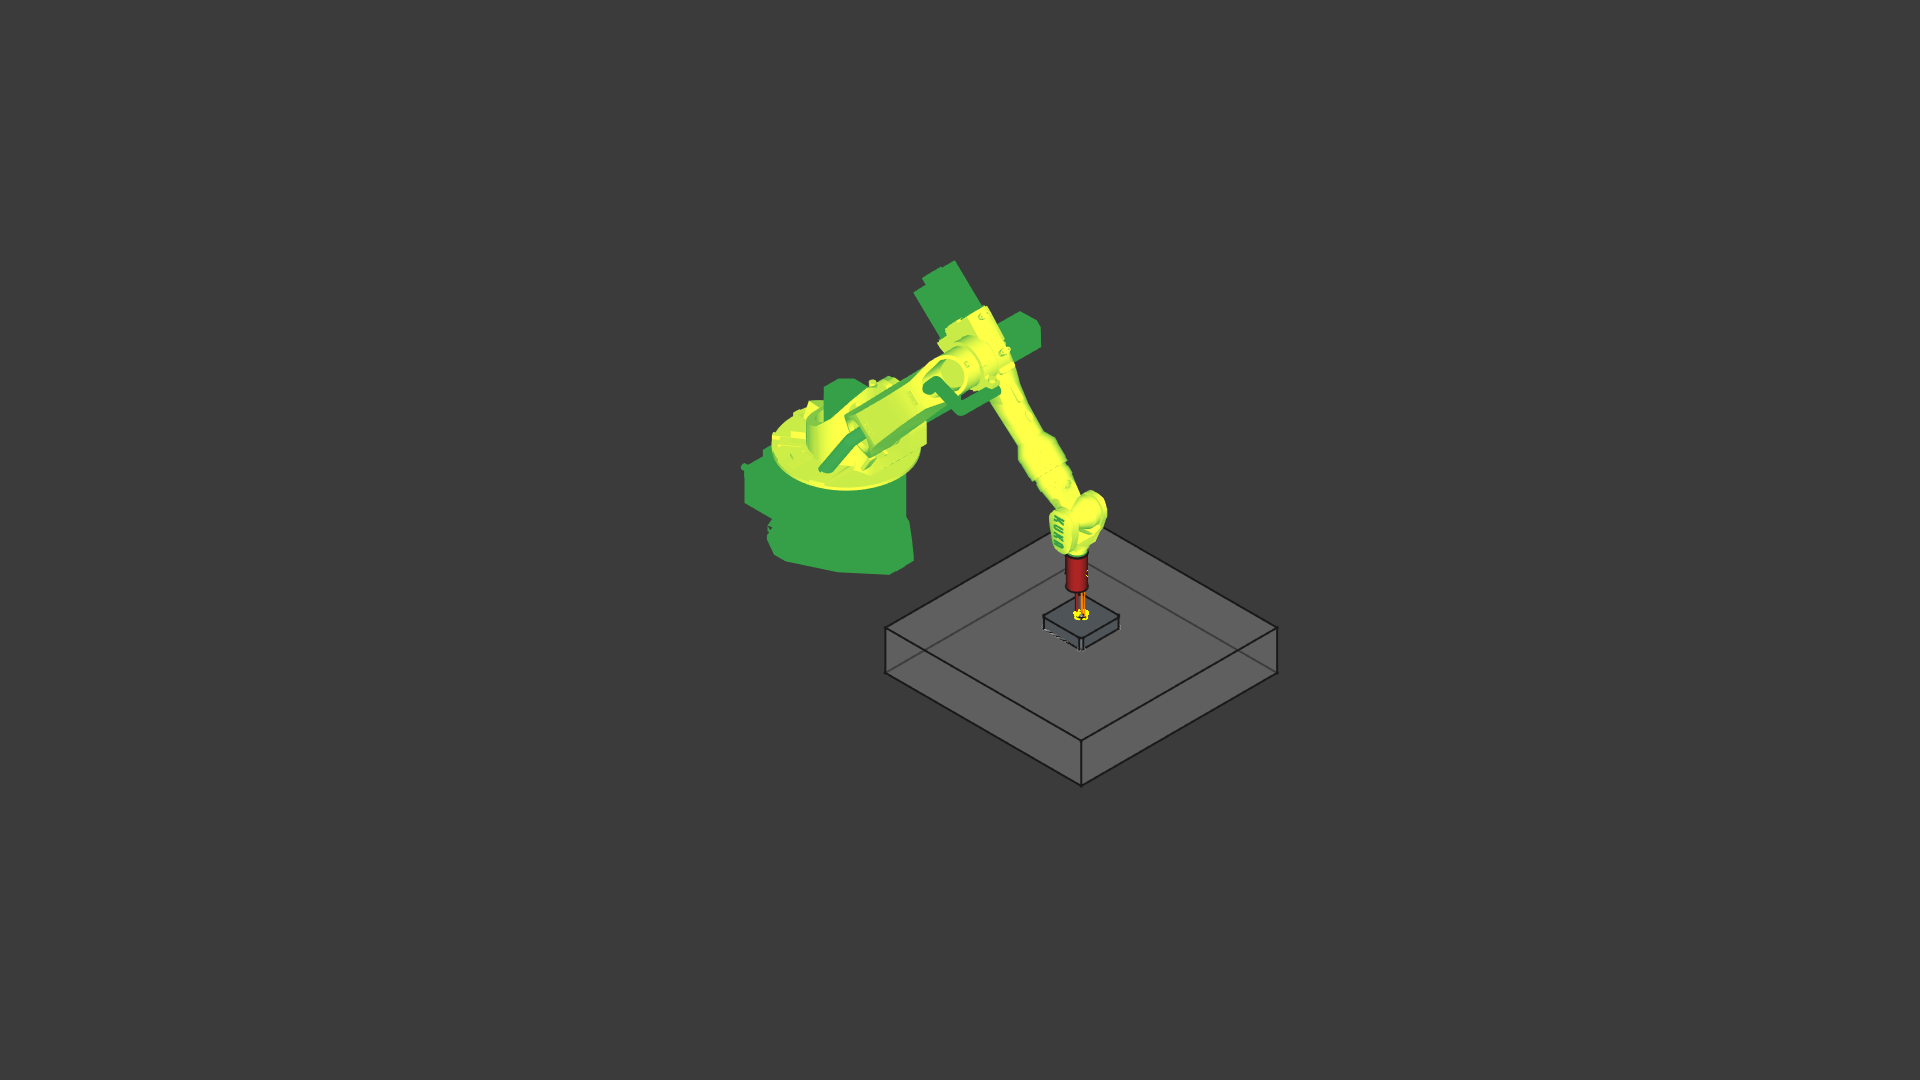
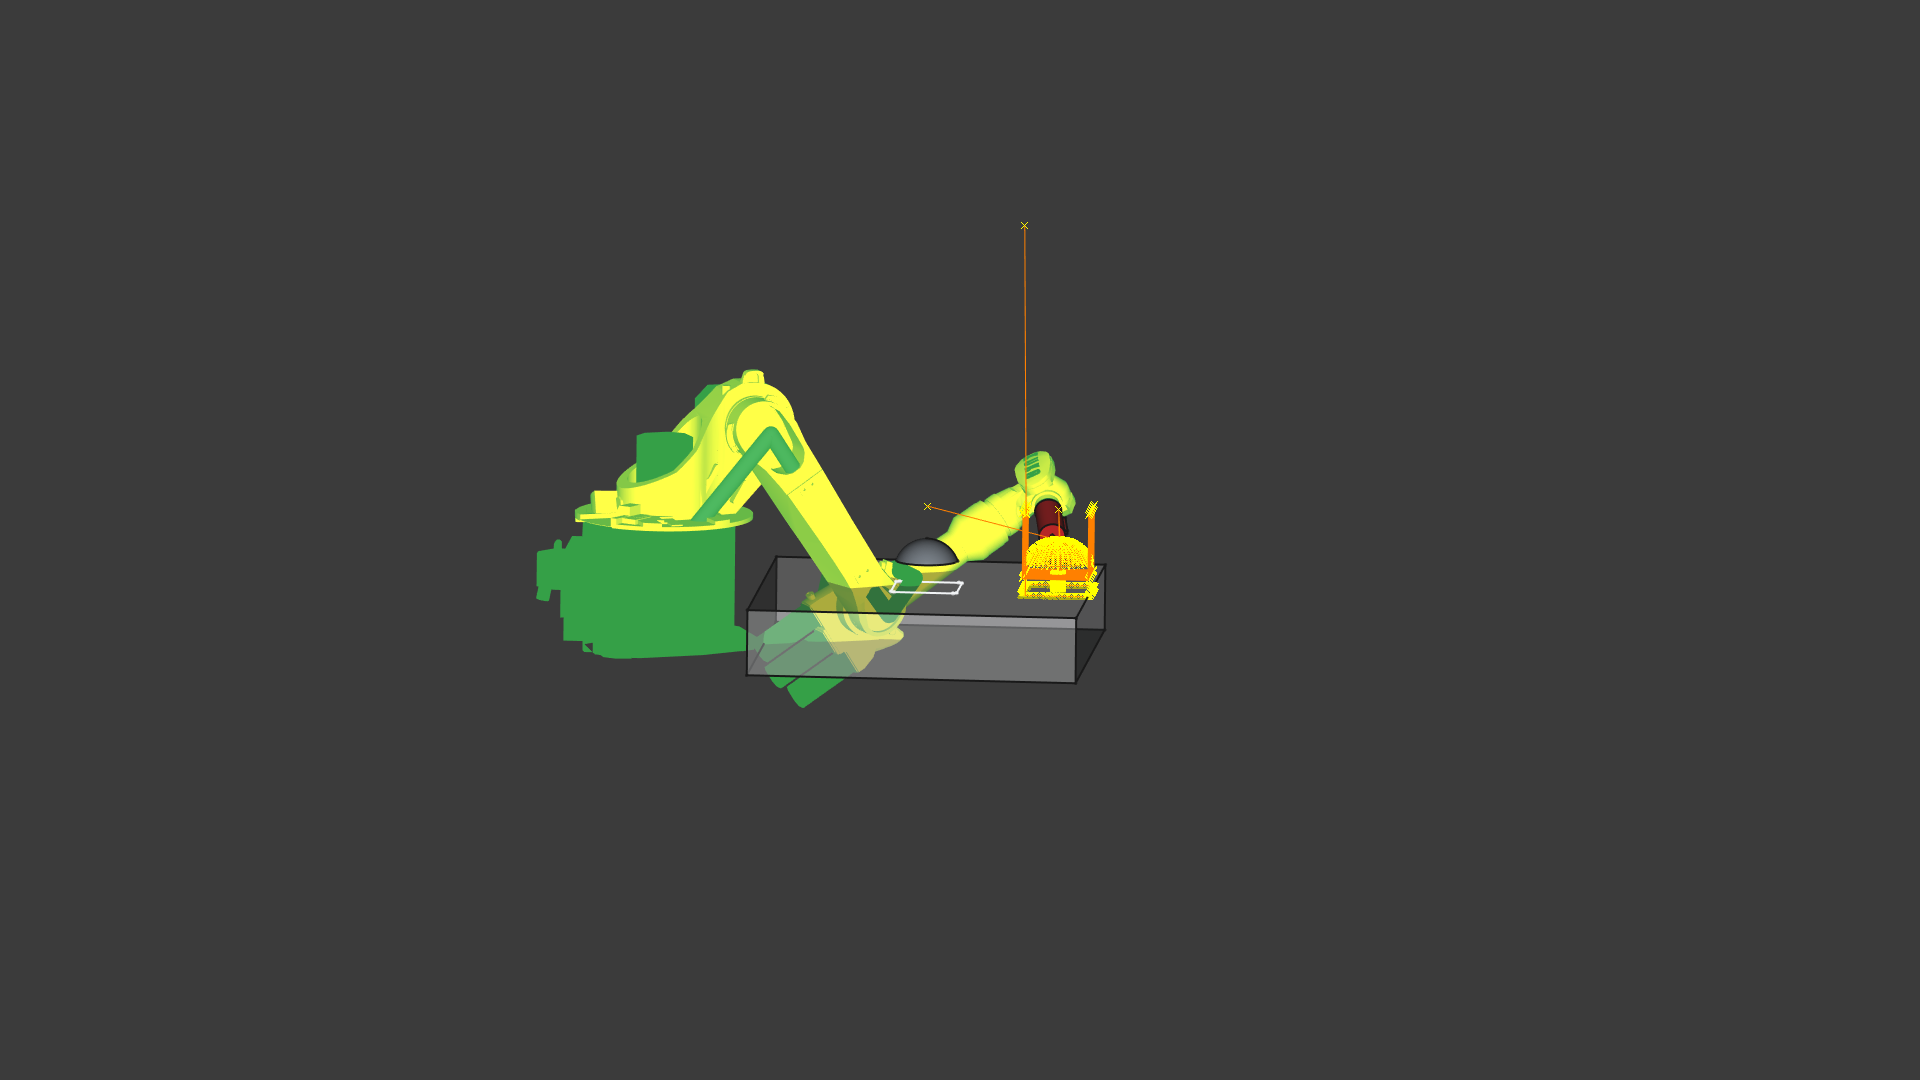
Купол — спираловидна траектория
Сферична повърхност, обходена по спирала. Шестте оси се движат едновременно, за да държат инструмента перпендикулярно на повърхността.
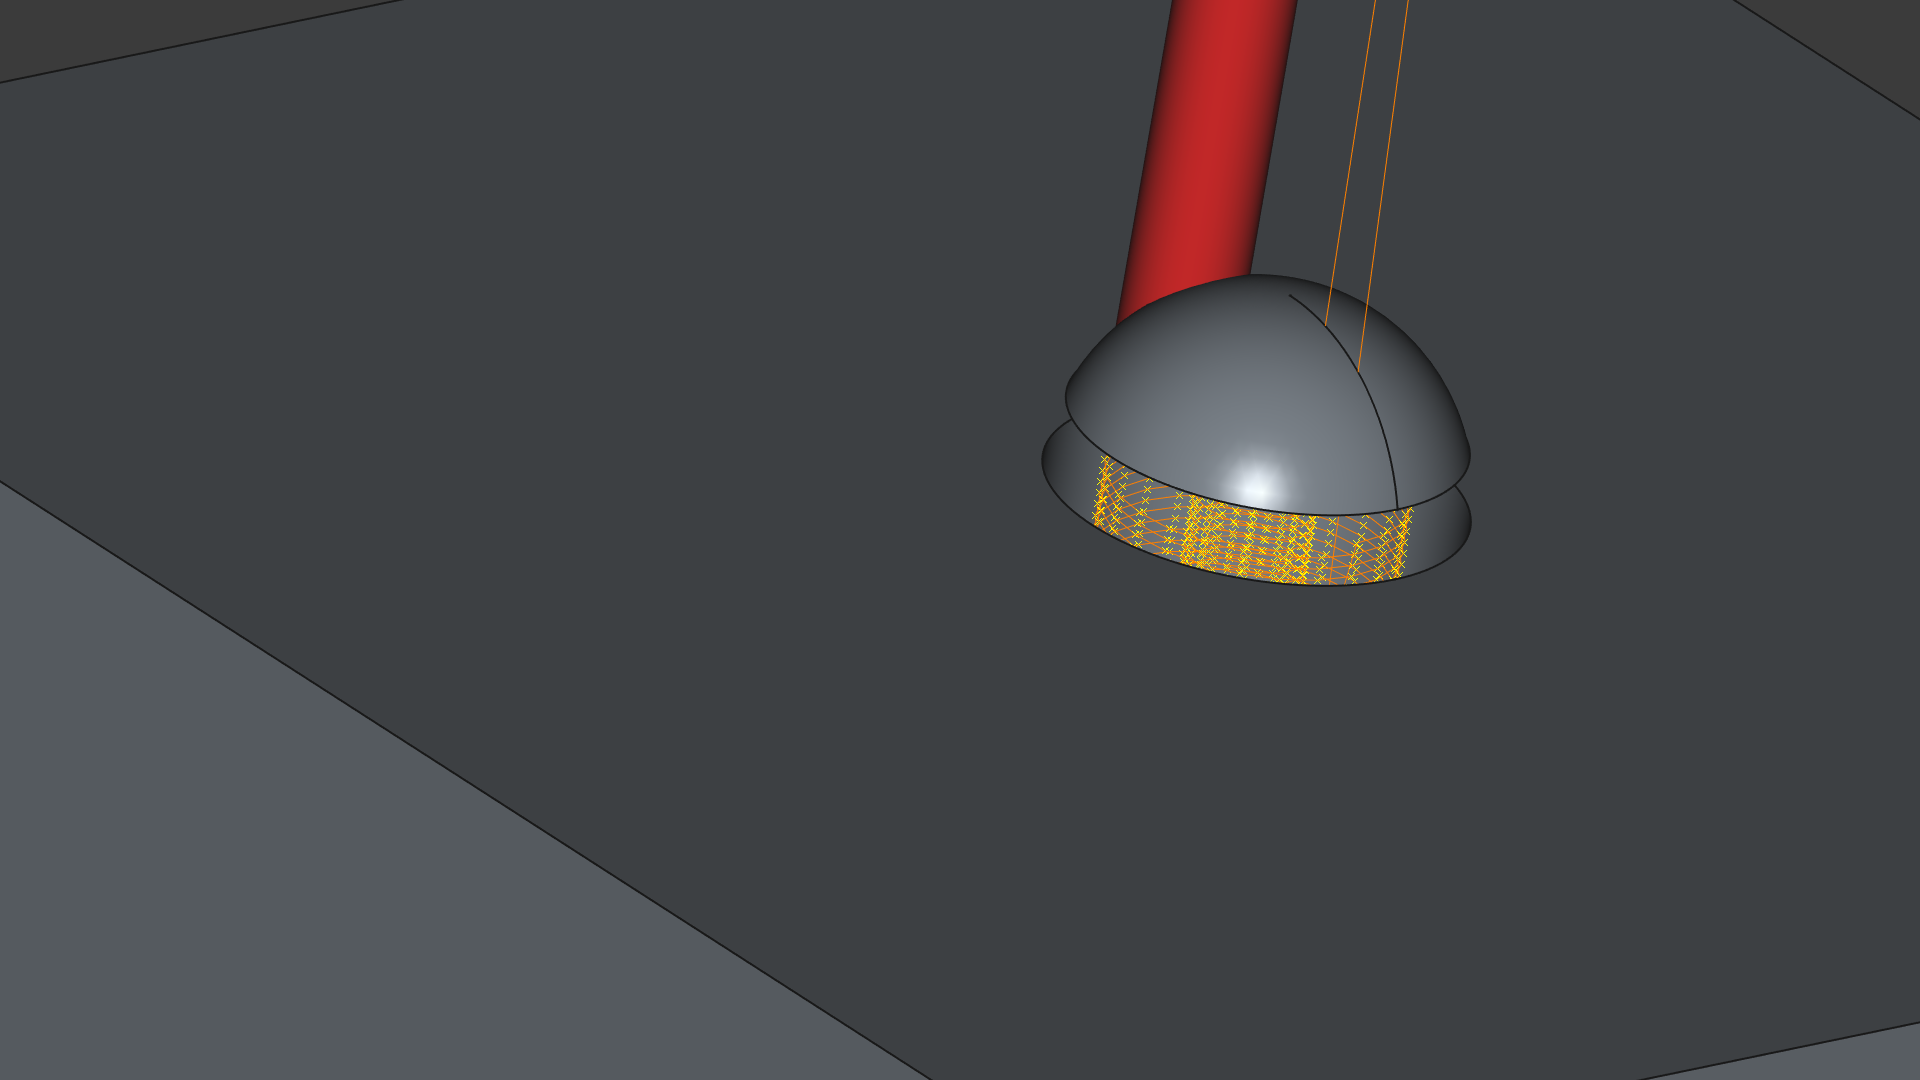
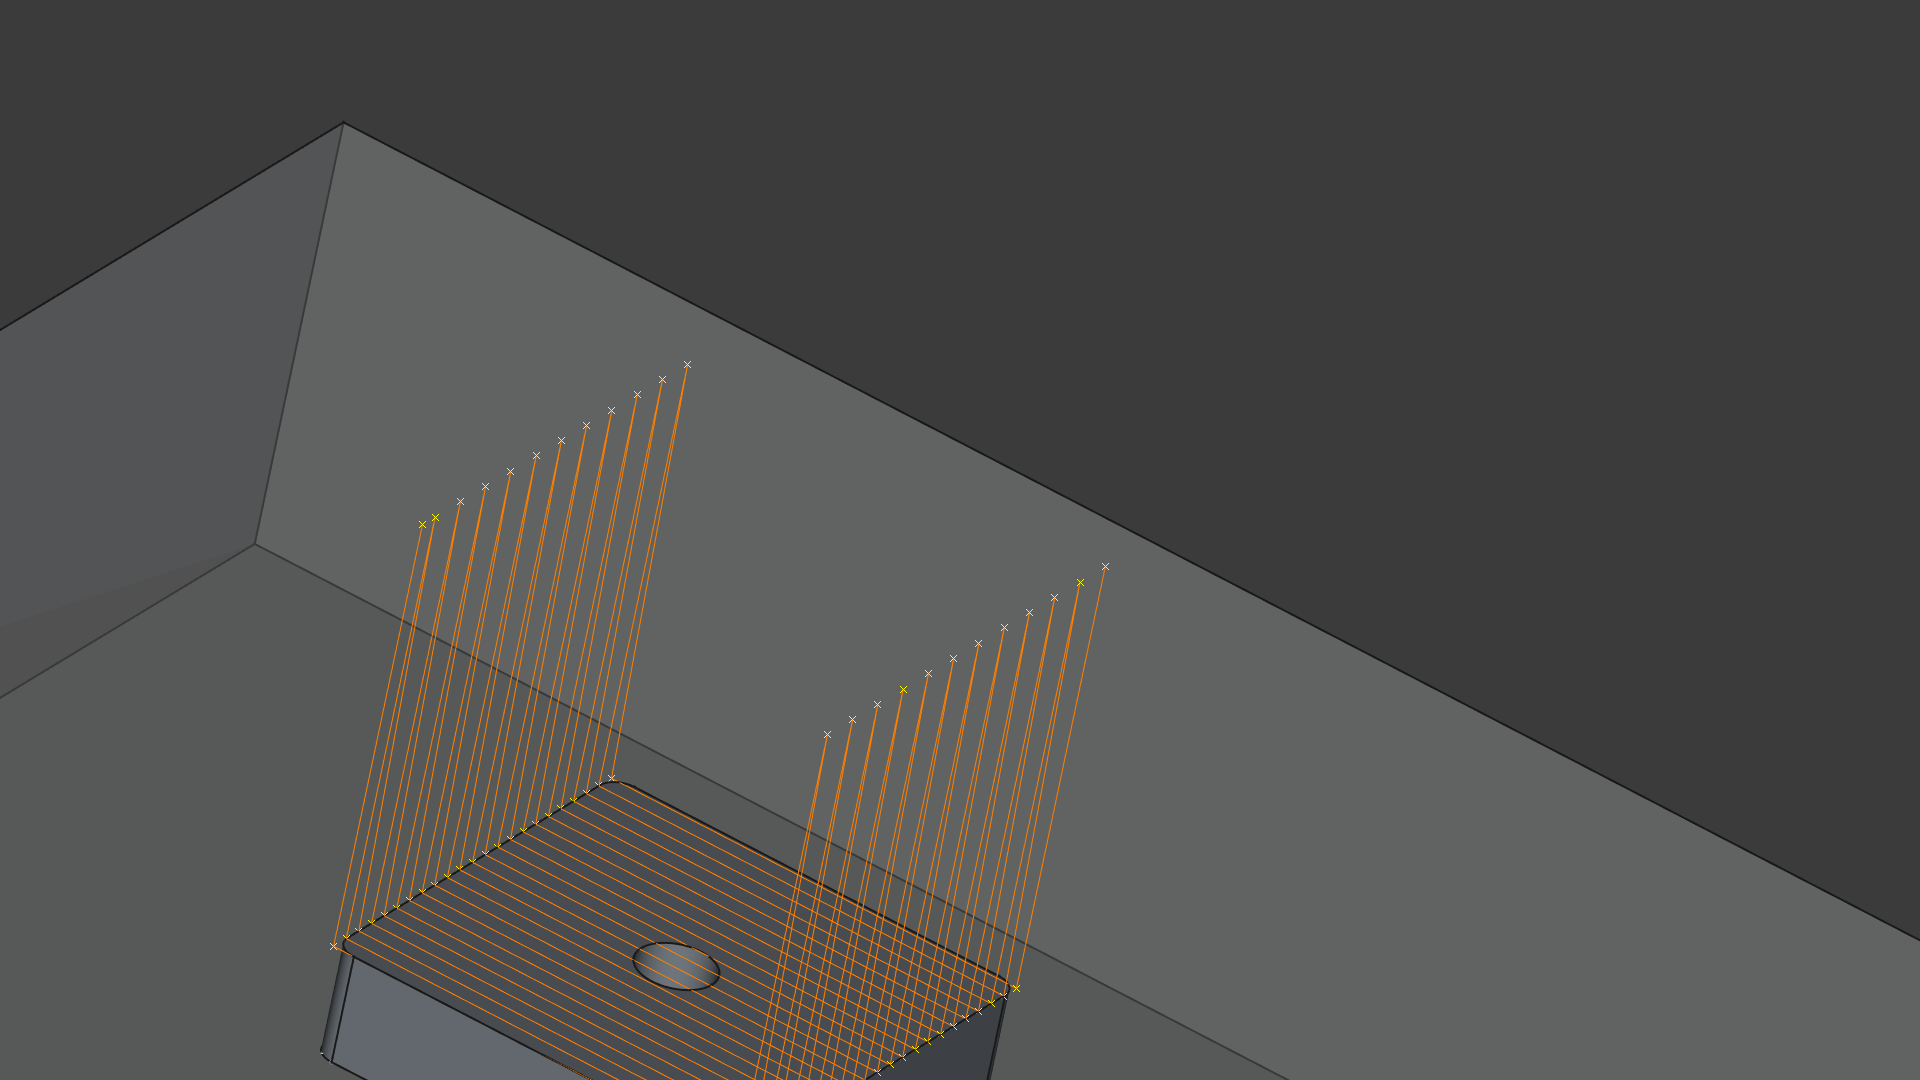
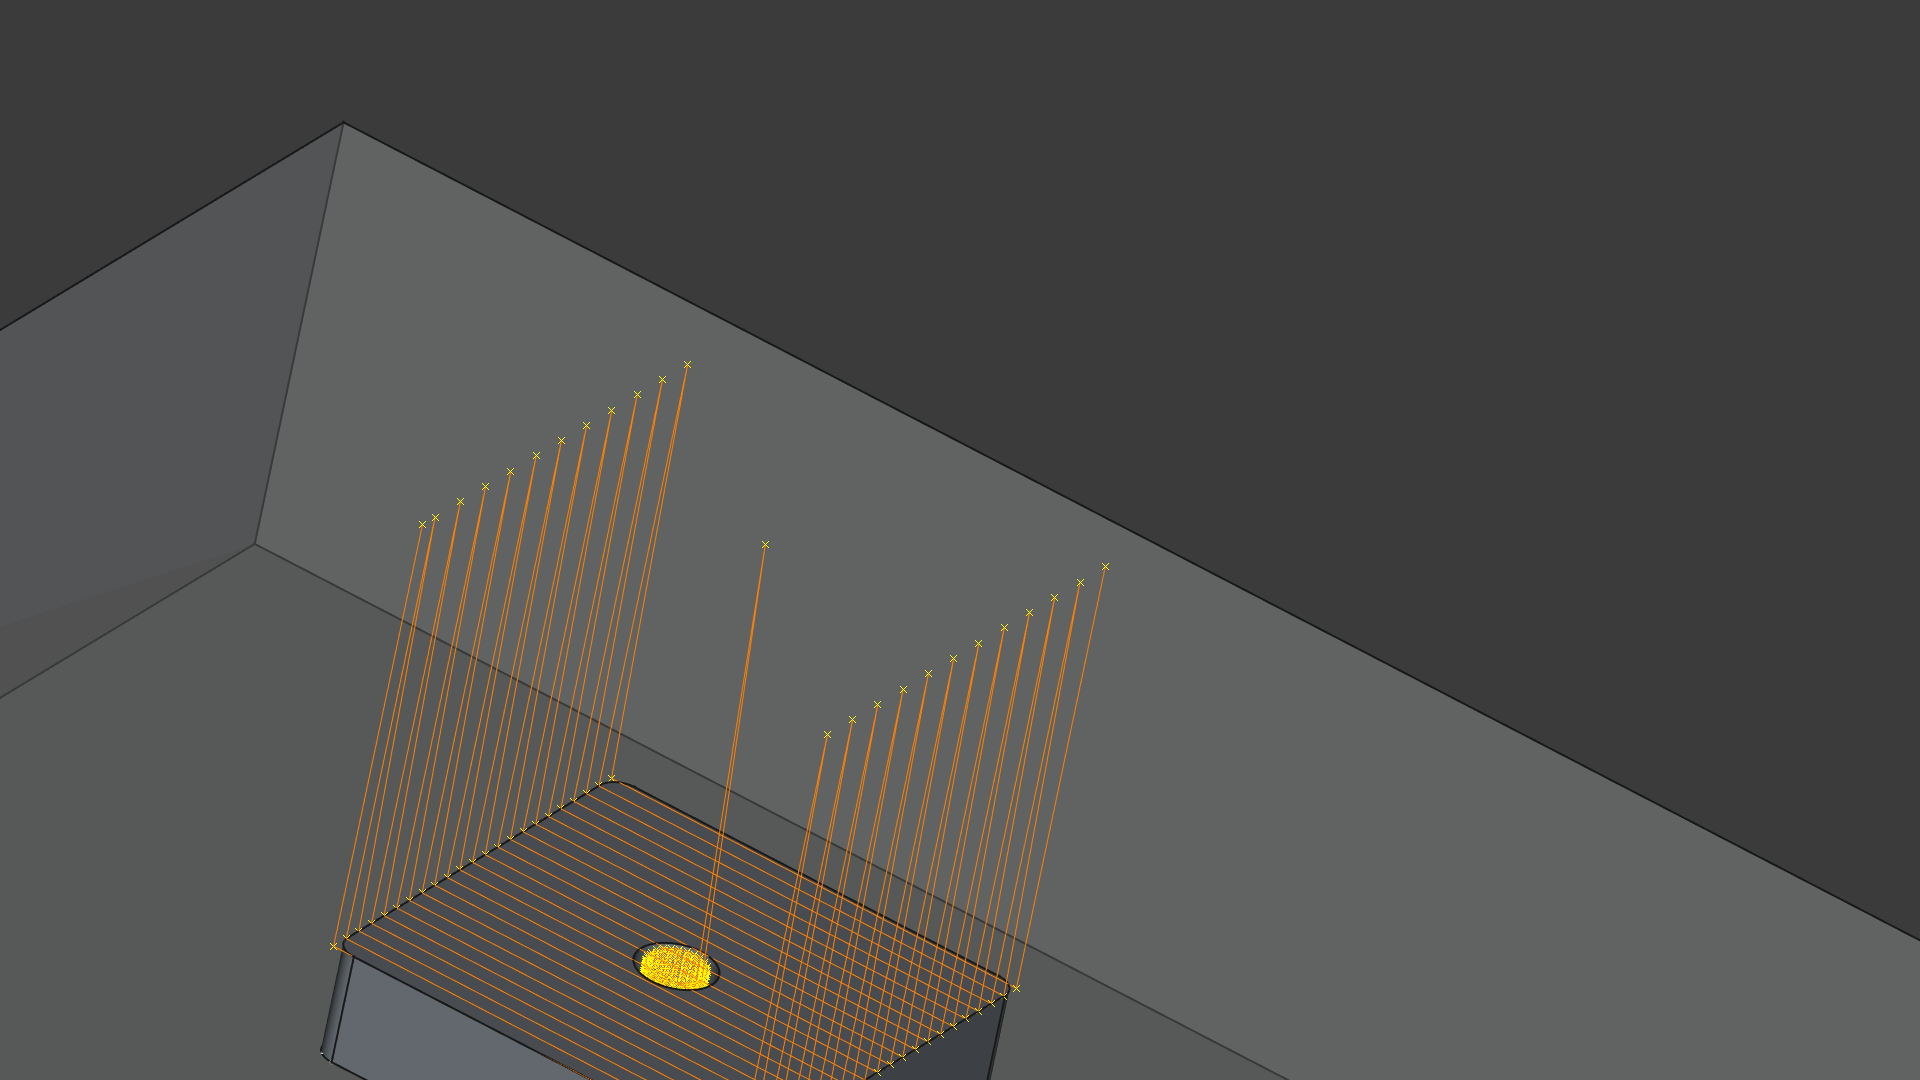
Джоб — врязване по винтова линия
Фрезата влиза в материала по спирала, вместо вертикално. Вътрешната спирала е първа, следва почистване на стената.
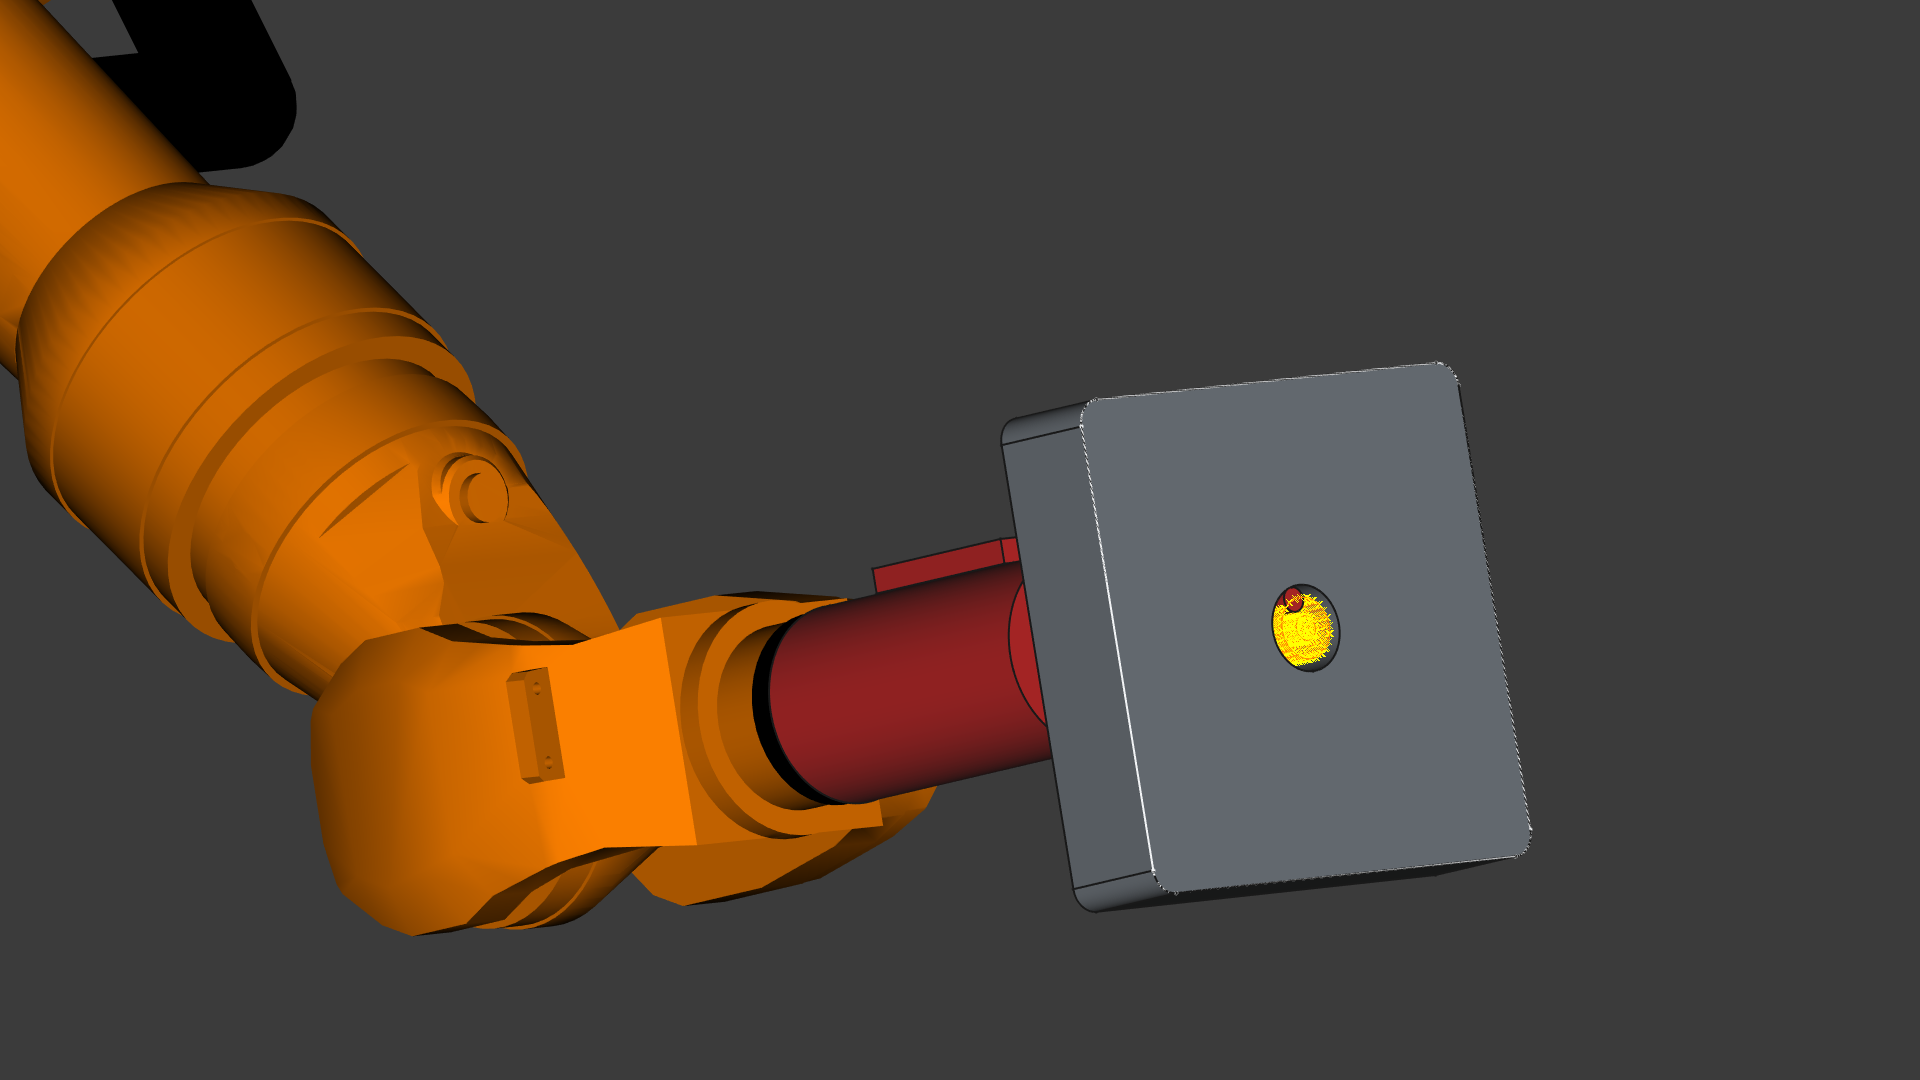
Повърхност и контур
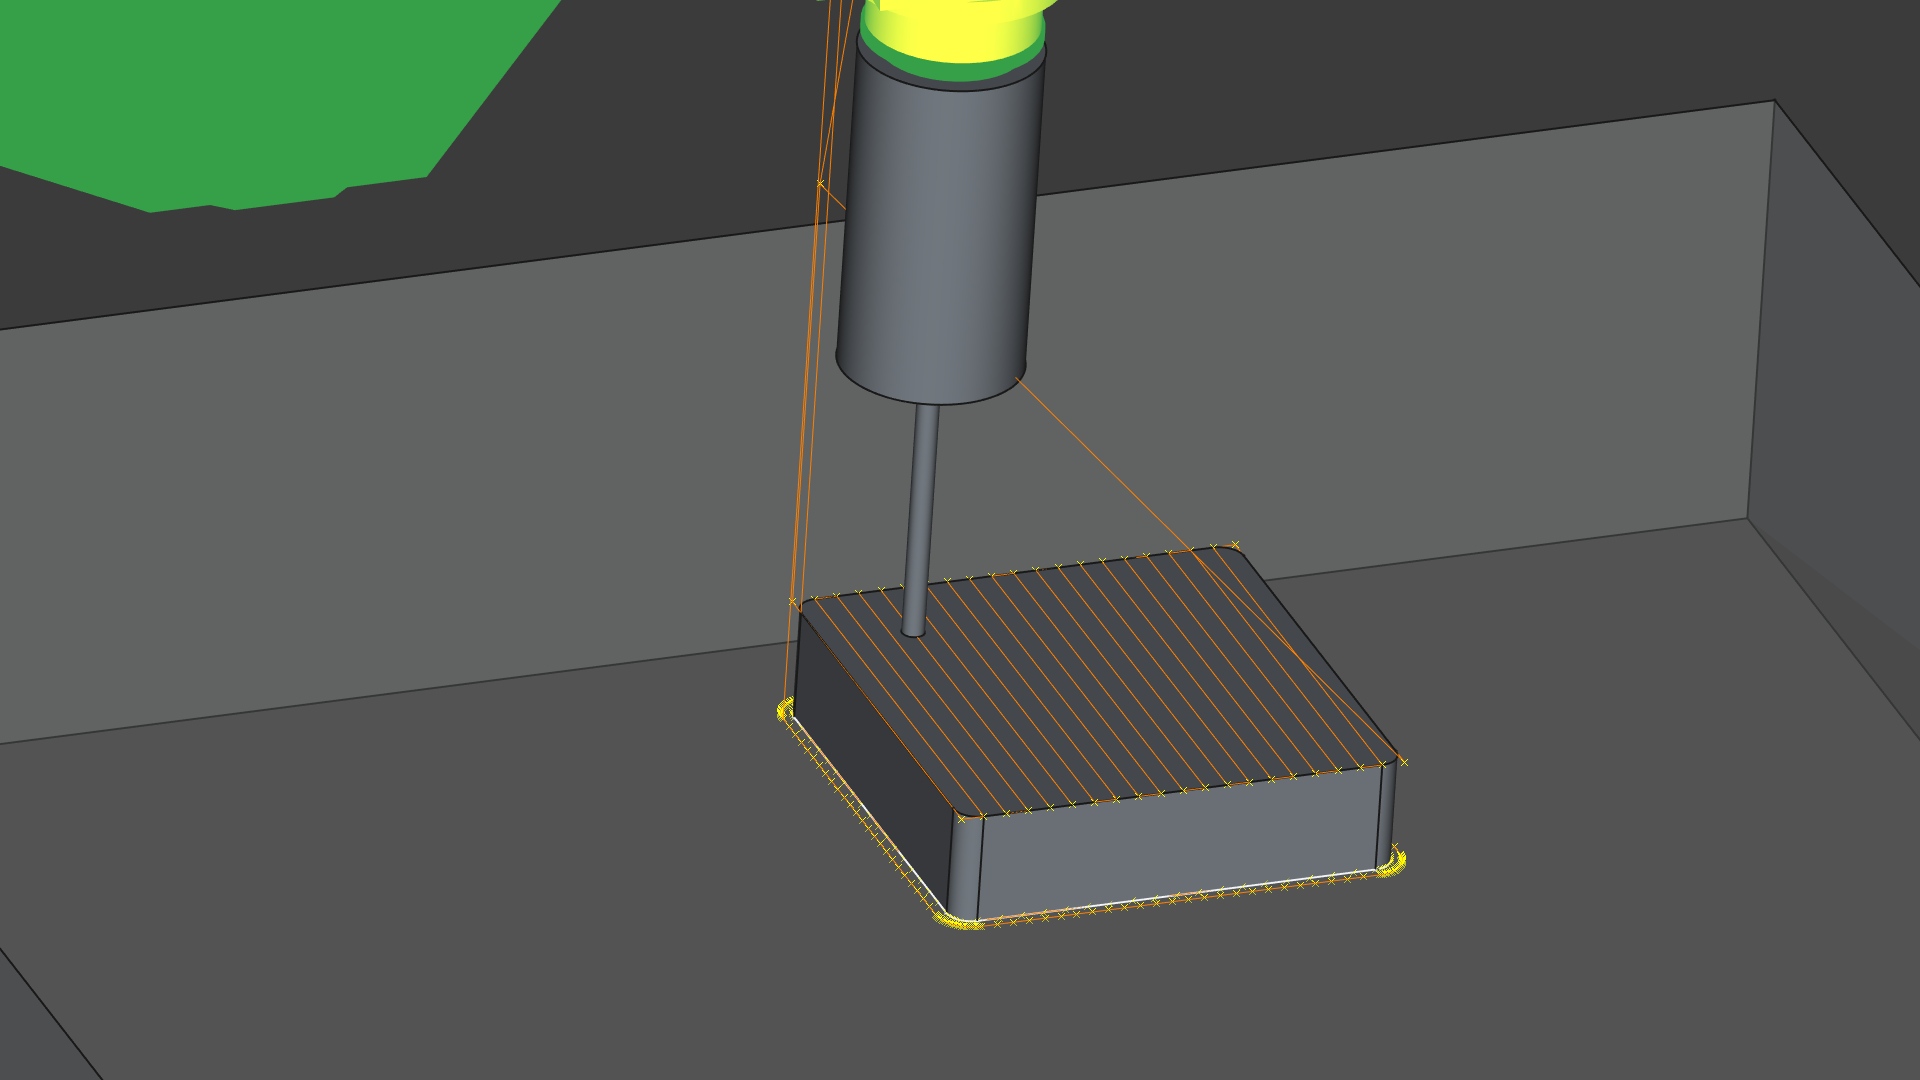
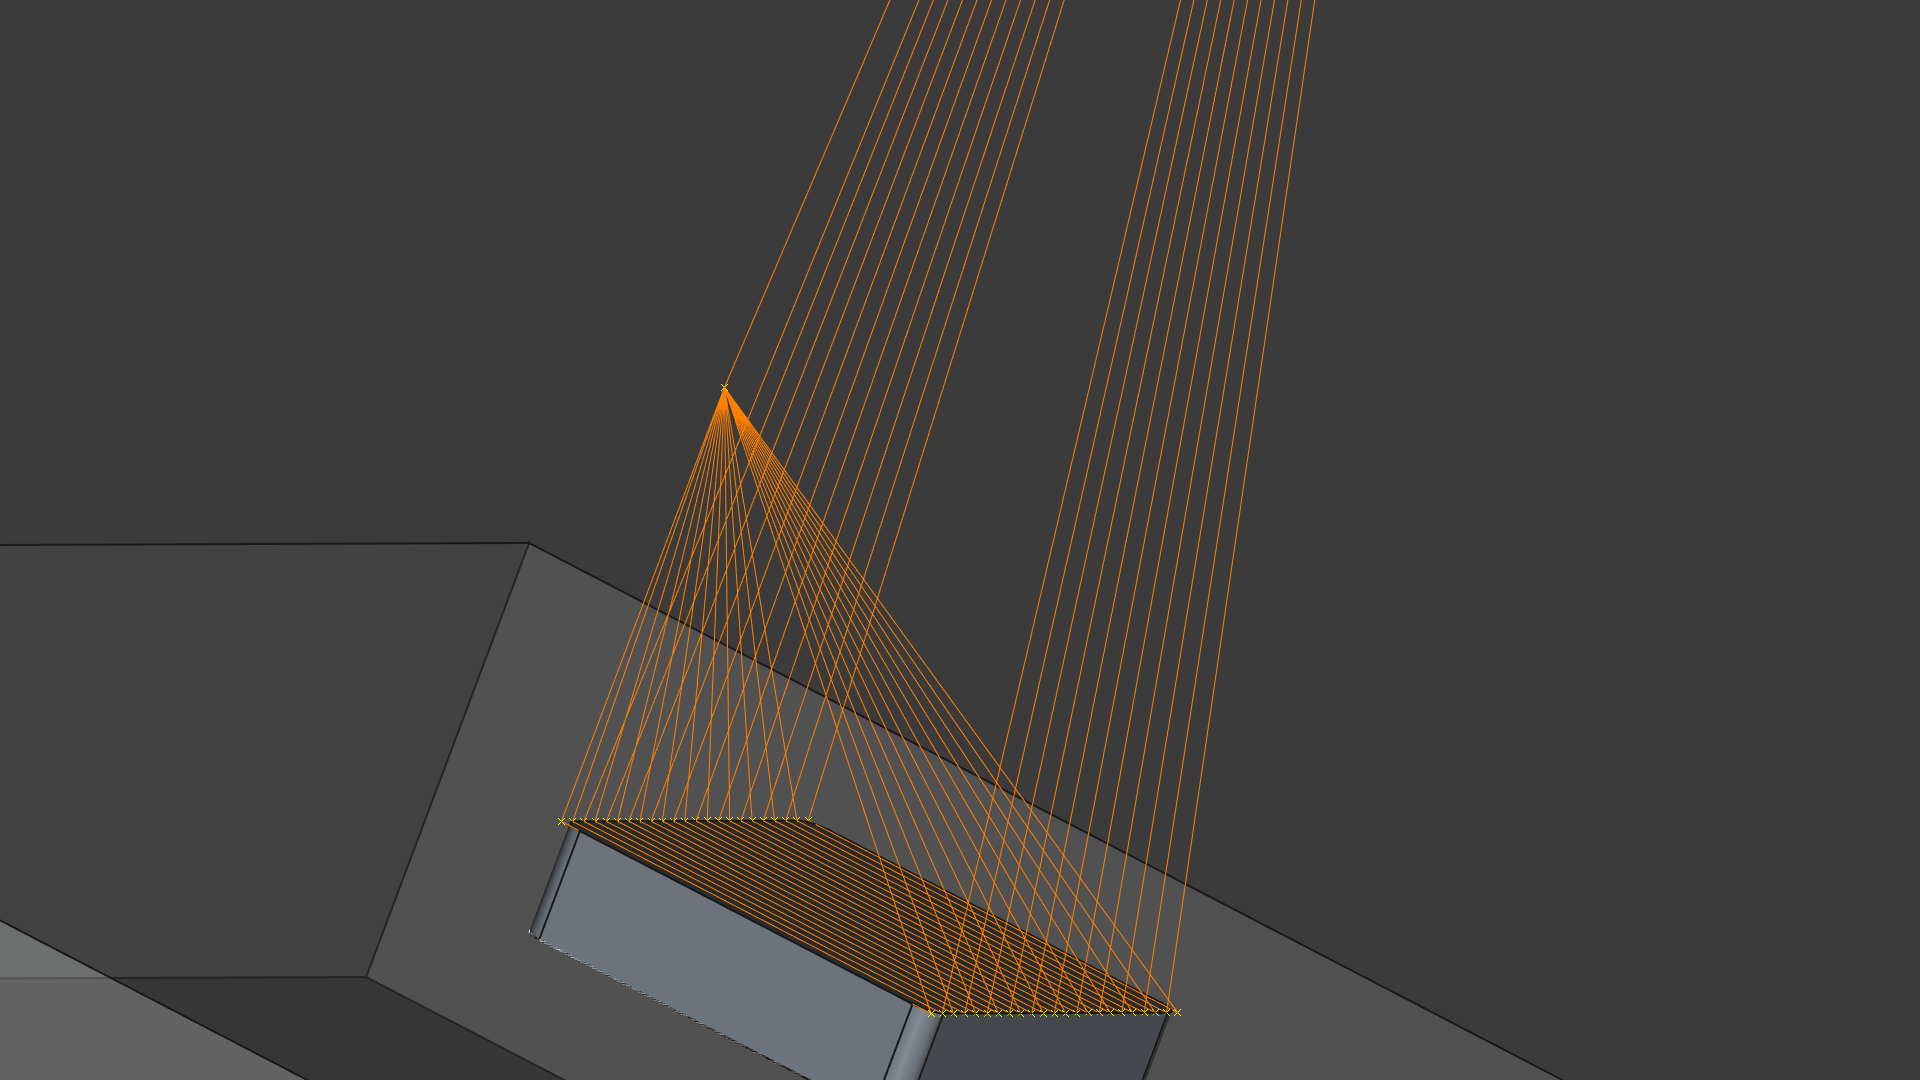
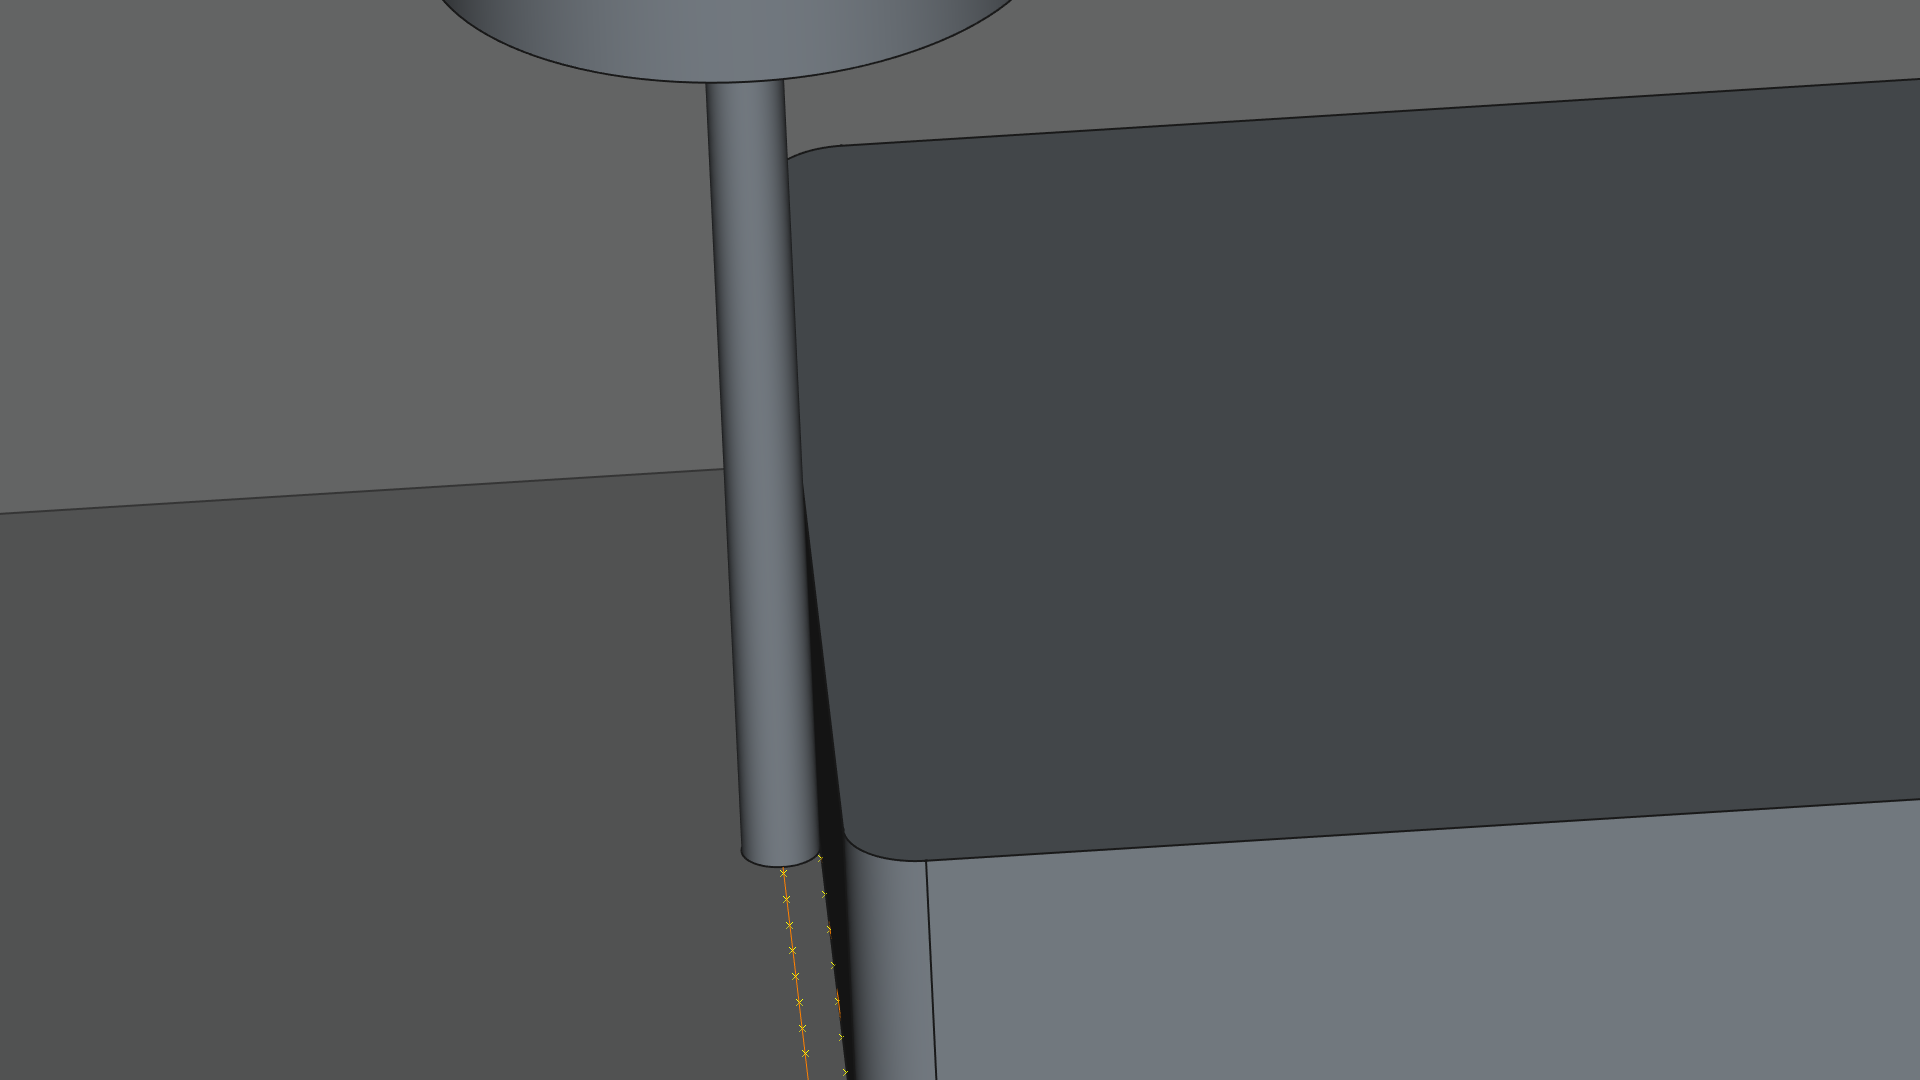
Моделът и траекториите са направени във FreeCAD 1.0.2. Проектът включва и наръчниците по APT от 1980 г. — езикът, от който тръгва програмирането на машини, и който стои зад днешния G-code.